بسام أحمد
المشاريع
أبرز الأعمال
مشروع التخرج
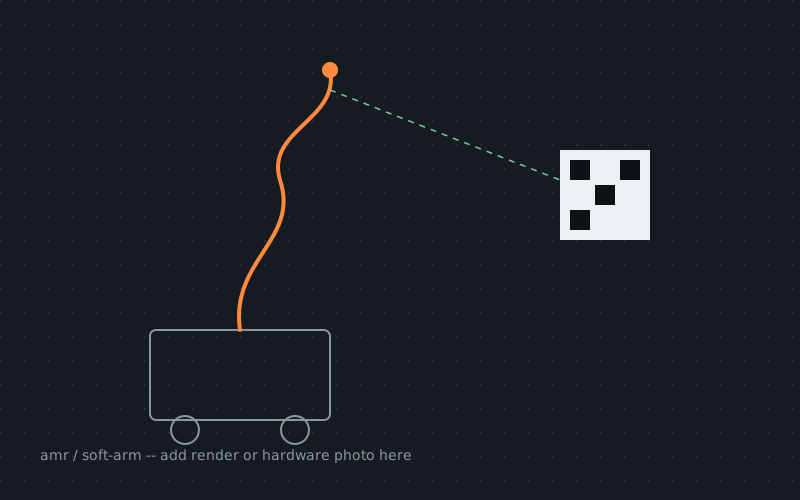
روبوت متنقل ذاتي مزوّد بذراع لينة
روبوت متنقل يحدد موقعه باستخدام علامات ArUco ويتعامل مع الأجسام بواسطة ذراع لينة (Soft Arm)، مبني على ROS2.
ROS2GazeboPythonOpenCVArUco
إعادة تنفيذ وتقييم ورقة بحثية
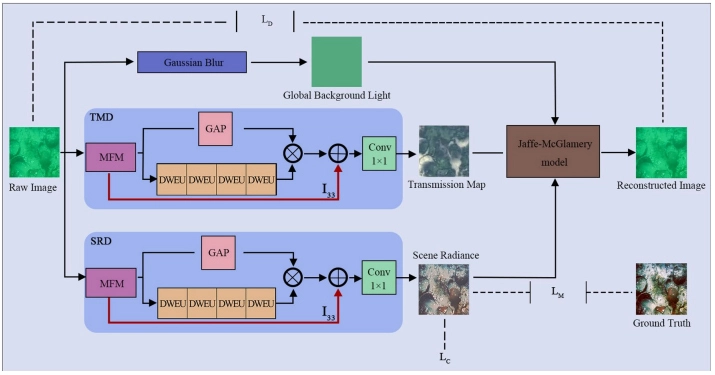
تحسين الصور تحت الماء بفصل الخصائص متعدد المقاييس
تنفيذ وتقييم بلغة PyTorch لبنية تعلّم عميق متعددة المقاييس تستعيد الصور المتدهورة تحت الماء.
21.5 dB
PSNR (LSUI)
0.895
SSIM (LSUI)
0.204
LPIPS (LSUI، الأقل أفضل)
PythonPyTorchOpenCVNumPyscikit-image
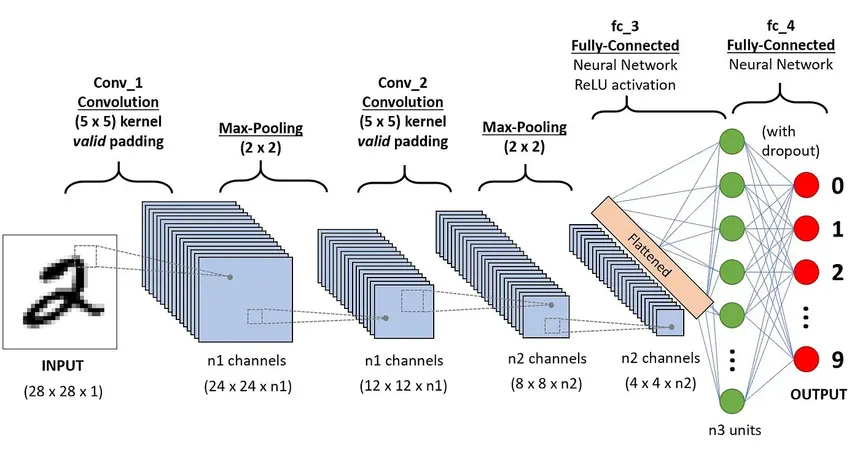
مشروع شخصي
شبكة عصبية تلافيفية من الصفر باستخدام NumPy فقط
شبكة عصبية تلافيفية مبنية من المبادئ الأولى — التمرير الأمامي، والانتشار العكسي، وكل شيء — بدون أي إطار عمل للتعلم العميق.
PythonNumPy
مشاريع أخرى